
장비 내 팁 기반 시료 이송 위치
이 작업은 시료 전처리 플랫폼의 일회용 팁 공기 치환 방식을 다룹니다. 피펫팅 펌프는 팁 안의 액체를 구동하고 플랫폼은 공급원·도착지·소모품을 연계합니다. 흡인·분주·이동 프로그램 설정 전에 장착 밀봉, 실제 액체 및 시료 식별을 검증합니다.
프로브·팁이 위치에 도달한 뒤에만 액체 동작을 시작합니다. 흡인·분주 후 잔류 액적·수취 상태를 확인합니다. 워크스테이션 속도를 높일 때 해당 조건을 다시 확인합니다.
작업 수행 시 제품별 역할
공기 치환 펌프는 팁 속 액체를 구동하고 플랫폼은 팁·웰 위치·이동을 담당합니다. 액체 이동처·소모품 상태를 매 작업과 대응시킵니다.
팁 기반 시료 이송에서는 일회용 팁 사양·장착 밀봉, 실제 액체 특성별 설정, 공급원 잔량, 침지 깊이, 작업 체적 및 수취 위치를 확인합니다.
실제 구조에 따른 작업 순서 구성
- 이 일회용 팁 워크스테이션 작업에서는 공급 시료, 목적 용기, 팁 사양 및 장착 후 밀봉을 검증합니다. 고정 프로브 구조는 접액 유로·세척 절차에 따라 별도로 구성합니다.
- 실제 액체 특성별 설정에 맞춰 침지 깊이, 흡인 속도, 대기 시간 및 에어 갭을 정합니다. 흡인 전에 공급원 체적·도착지를 확인합니다.
- 플랫폼으로 팁을 지정 용기에 이동시키고 수취 절차에 따라 분주하며 실제 체적·잔류 액적·공기 흡인을 해당 시료 식별과 함께 기록합니다.
- 오염 관리에 따라 팁을 교체·배출하고 전달·시료 상태 기록을 분리·반응 스테이션으로 인계합니다. 중단 후에는 부분 전달 여부를 먼저 확인합니다.
작업 운전 조건 결정
| 결정할 사항 | 구체적인 내용 |
|---|---|
| 실제 운전 조건 | 일회용 팁 사양과 장착 밀봉, 실제 액체 특성별 설정, 공급원 잔량, 침지 깊이, 작업 체적 및 수취 위치 |
| 합격 목표 | 낮은 공급 액면, 팁 장착·배출 및 시료 처리 순서에 따른 오염을 포함해 대상 용기의 실제 수취량을 측정합니다. 시료 또는 웰 식별과 후속 분석법 결과를 검증합니다. |
| 이상 원인 확인 | 팁 누설, 공기 흡인, 매달린 액적, 잘못된 침지 또는 팁 교체 누락은 전달량과 오염에 영향을 줄 수 있습니다. |
이 페이지의 역할에 따른 제품 구성 비교
| 제품 | 구성 방향 | 확인할 조건 |
|---|---|---|
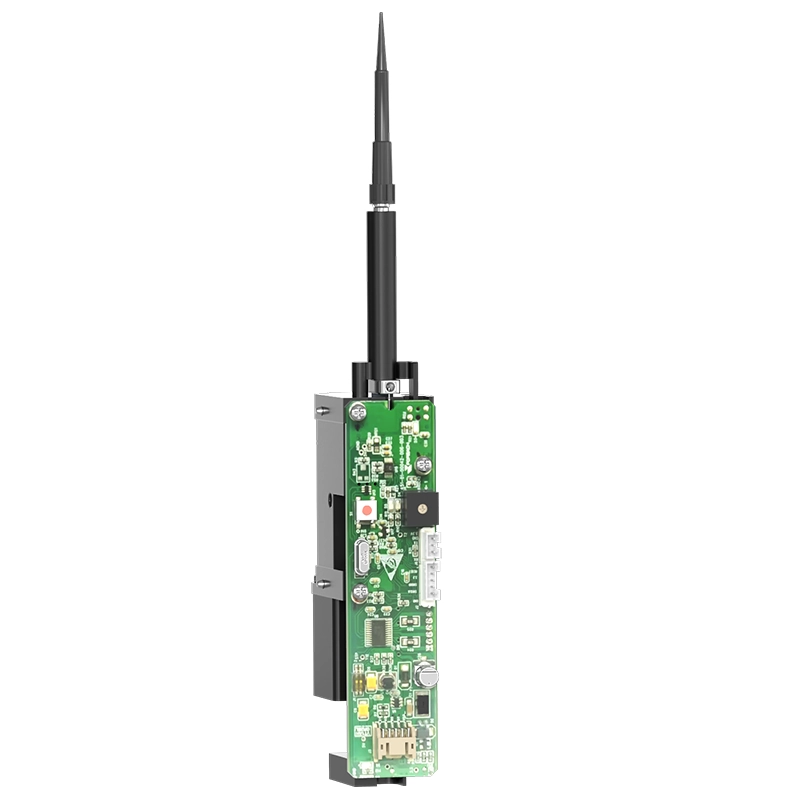
| SMTP 공기 치환식 피펫팅 펌프 | 일회용 팁 공기 치환 | 팁 밀봉·액체 종류·운동을 함께 검증해야 함 |
수용 위치에서 작업 결과 검증
낮은 잔량, 팁 장착·폐기 및 시료 처리 순서에 따른 오염을 포함해 대상 용기에 실제로 수취된 체적을 측정합니다. 시료 또는 웰 식별과 후속 분석법 결과를 검증합니다.
작업 체적, 워크스테이션 간 타이밍, 시료 식별 및 재시작 후 첫 작업을 함께 검증합니다.
이상 원인 확인 및 다음 작업 회복
팁의 공기 누설, 공기 흡인, 잔류 액적, 잘못된 침지 또는 팁 교체 누락은 전달량과 오염 상태에 영향을 줄 수 있습니다.
이미 전달된 체적과 도착 용기를 먼저 확인합니다. 실험 절차에 따라 팁과 영향받은 시료를 처리한 뒤 다음 동작을 위한 준비 상태를 검증합니다.
플랫폼 운전 성공이 핵산·세포·분석법 결과 평가를 대신하지는 않습니다.